【基礎から解説】生成AIとどう違う? フィジカルAIの仕組みから活用事例4選、最前線まで
文章や画像をつくるAIが日々の生活や業務に溶け込んでいく中、AIは画面の外へ出て、工場や倉庫、建設現場で「体を持って働く」段階に入りつつあります。それが「フィジカルAI」です。
本記事では、フィジカルAIの基礎から製造・物流・建設などの現場での活用事例、最前線の動向までをわかりやすく解説します。
フィジカルAIとは? 生成AIとの違い・仕組みから学習方法まで
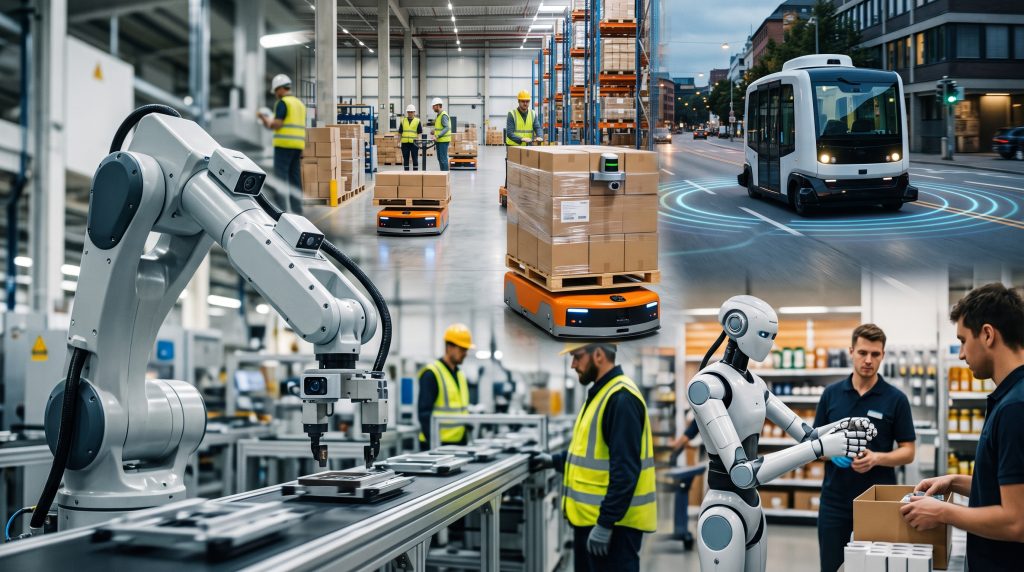
フィジカルAIとは、センサーやカメラで現実世界の状況を認識し、AIが判断して、ロボットや機械を実際に動かす技術の総称です。
これまでのAIは、文章や画像をつくる、データを分析するなど、パソコンやスマートフォンの画面の中、つまりデジタル空間で働くものが中心でした。
それに対して、現実の世界で「体」を持って動くAIであることから、英語で「物理的な」「身体の」を意味する「フィジカル(Physical)」をとって、フィジカルAIと呼ばれています。
人型のヒューマノイドロボットが話題になりがちですが、それだけではありません。
倉庫を走る搬送ロボットや工場のロボットアーム、店舗で品出しをするロボット、自動運転車なども、AIが状況を見て判断しながら動くものはフィジカルAIに含まれます。
従来の産業用ロボット・生成AIとの違い
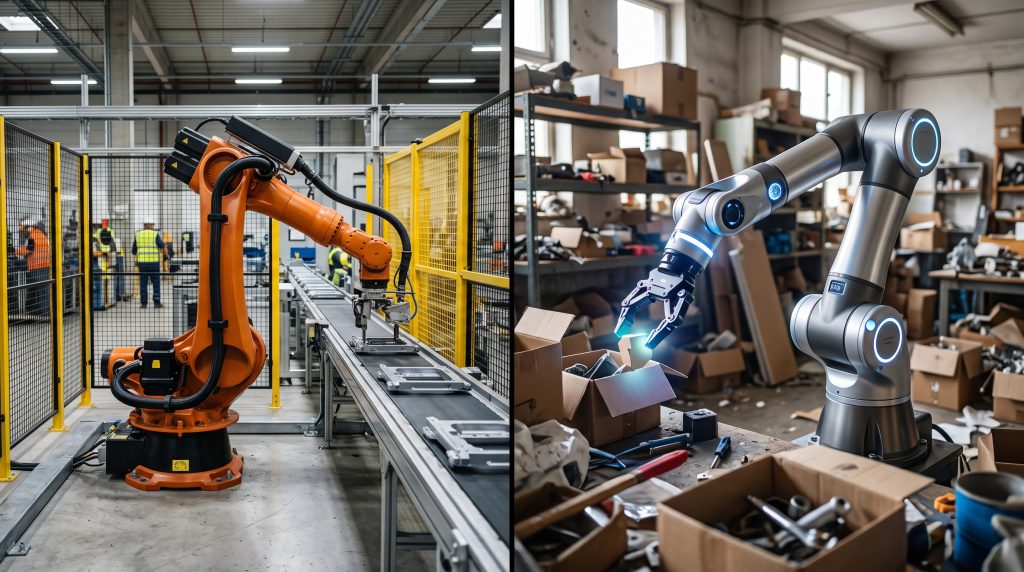
従来の産業用ロボットは、人があらかじめプログラムした動きを正確に繰り返すことを得意としてきました。
その一方で、物の置き位置がずれる、扱う製品が変わるといった想定外の変化には弱く、動きを変えるたびに専門の技術者による再設定が必要でした。
生成AIは、状況を理解して判断する力を持っていますが、その出力は文章や画像などデジタル空間の中にとどまり、物理世界に干渉して物を動かしたりすることはできません。
フィジカルAIは、生成AIの「理解し判断する力」と、ロボットの「物理的に動く力」をまさにいいとこ取りしたものといえます。
状況に応じて自ら判断しながら動くことができるため、物の位置や扱う製品が変わっても、そのたびに再プログラムする必要がありません。
これまで自動化が難しかった、変化が多く複雑な作業にも対応できるのが大きな強みです。
フィジカルAIの仕組み
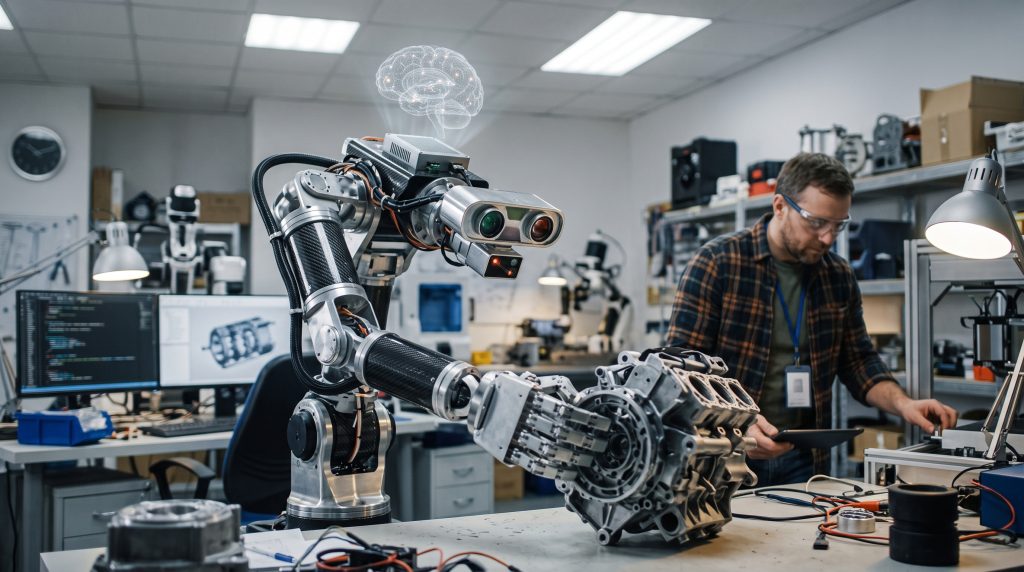
フィジカルAIの動きは、大きく3つのステップで成り立っています。
見る(認識):カメラやセンサーで、周囲の物の位置や形、人の動きなどを捉えます。
考える(判断):AIが捉えた情報をもとに、「何を、どう動かすか」を決めます。
動く(行動):判断に従ってロボットや機械が実際に動き、その結果をまた「見る」ことで次の動きを調整します。
フィジカルAIはどうやって学ぶのか
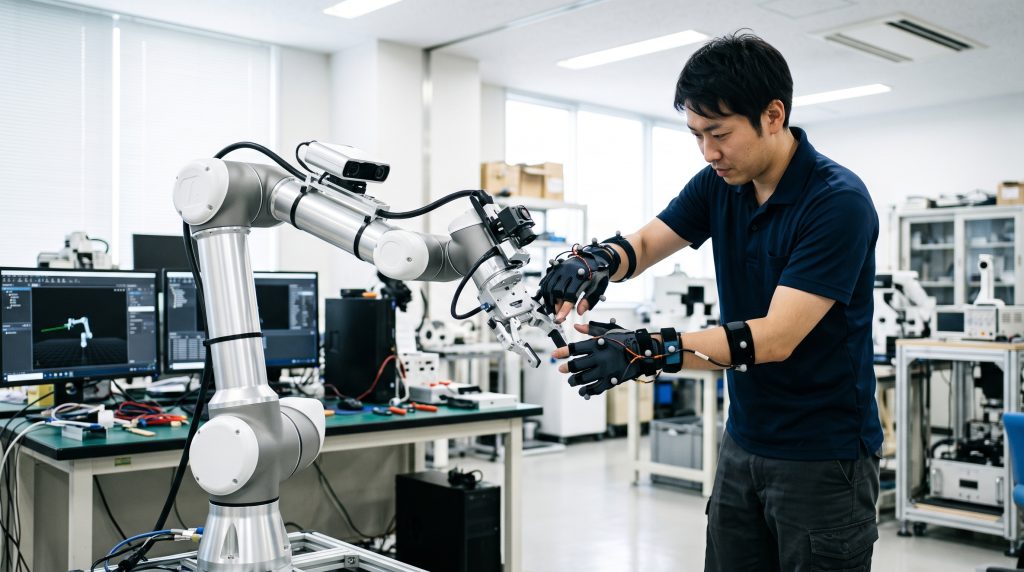
従来のロボットとの大きな違いは、動き方を人が一つひとつプログラムするのではなく、AIが学習によって身につける点です。
主な学習方法は次の3つです。
① 人の動きをまねて学ぶ(模倣学習)
人がロボットを遠隔操作したり、体にカメラやセンサーを身につけて作業したりして、その動きをデータとして記録します。AIはそのデータから「熟練者ならこう動く」というコツを学びます。
② 仮想空間で練習する(シミュレーション学習)
作業現場を仮想空間に再現し、その中でロボットに何万回も試行錯誤させます。現実では時間やコストがかかる練習や、危険を伴う状況の訓練も効率よく行え、学んだ結果を現実のロボットに移します。
③ 汎用のAIモデルを自社向けに調整する
大量のデータで事前に学習した汎用のAIモデルをベースに、自社の作業データを少量加えて調整する方法です。ゼロから学習させるよりも、必要なデータや期間を大きく抑えられます。最近では、「この部品、商品を箱に詰めて」と言葉で指示するだけでロボットが動く仕組みも登場しています。
実際の導入では、これらを組み合わせるのが一般的です。
いずれの方法でも、自社の現場でどんな作業データを集められるかが、精度や導入スピードを左右する鍵になります。
現場を仮想空間に再現する「デジタルツイン」については、こちらの記事で詳しく解説しています。
参考はこちら:デジタルツイン事例11選
フィジカルAIで解決される課題
フィジカルAIがこれほど注目されている背景には、製造、物流などの現場が共通して抱える2つの課題があります。
人手不足と無人化・省人化へのニーズ
少子高齢化が進む中、工場や倉庫、建設現場、店舗など、さまざまな現場で働き手が年々減っています。
これまでも自動化は進められてきましたが、従来のロボットが活躍できたのは、同じ手順を繰り返す「決まった作業」が中心で、状況が日々変わる作業は人に頼るしかありませんでした。
状況を見て判断しながら動けるフィジカルAIなら、こうした「自動化をあきらめていた作業」にも手を伸ばせます。
夜間や危険を伴う作業をロボットに任せることで、人手不足を補いながら、人はより付加価値の高い仕事に集中できるようになります。
人手不足への対応として、VRを使った安全教育に取り組む企業も増えています。
参考はこちら:建築・建設業界のVR/メタバース安全教育の事例5選
熟練技能、暗黙知の継承
もう一つの課題が、ベテランが長年かけて身につけた技能の継承です。
微妙な力加減や、現場を見ただけで危険を察知する判断力などは、マニュアルにしにくく、熟練者の退職とともに失われていく懸念があります。
フィジカルAIは、1章で紹介した模倣学習によって、熟練者の動きそのものをデータとして記録し、学習できます。
これまで人から人へ時間をかけて受け継ぐしかなかった技能を、会社に残せる「資産」に変えられる点も、フィジカルAIの大きな価値です。
業界別に見るフィジカルAIの主な用途と活用事例4選
フィジカルAIの用途は、モノを運ぶ、組み立てる、検査する、現場を見回る、商品を並べるなど多岐にわたります。
ここでは現場ごとに主な活用と、国内で始まっている取り組みを紹介します。
製造現場での活用と事例
活用法
製造現場ではこれまでも多くの産業用ロボットが使われてきましたが、得意なのは同じ製品を同じ手順でつくる作業でした。
フィジカルAIによって、次のような「人に頼っていた作業」にも自動化の可能性が広がっています。
- 部品を取り出す(ピッキング):箱の中に不規則に置かれた部品を見分けて取り出す
- 組み立てる:部品のわずかなずれをその場で補正しながら組み付ける
- 製品を検査する(外観検査):製品の傷や汚れを見つけ、良品か不良品かを判断する
- つくる製品を切り替える(段取り替え):多品種で少量生産する場合、製品の切り替えにすばやく対応する
事例:言葉でロボットに指示する(ファナック × Google)
産業用ロボット大手のファナックは、Googleと協業し、生成AI「Gemini」を活用したフィジカルAIシステムを構築しています。
音声やテキストによるあいまいな指示から意図を理解し、カメラの映像と合わせて現場の状況を自ら判断する仕組みです。
これまでロボットを動かすには、専門の技術者による複雑な動作設定(ティーチング)が欠かせませんでした。
言葉で指示できるようになれば、製品の切り替えや工程の変更に、現場がすばやく対応できるようになります。
:ファナックとの協業による製造業の未来の開拓|Google Cloud 公式ブログ
物流倉庫での活用法と事例
活用法
物流倉庫は、扱う商品の種類や量が日々変わり、人手に頼る作業が多く残っている現場です。
- 商品を取り出す(ピッキング):形や大きさの異なる商品を棚から取り出す
- 荷下ろし・積み付け:トラックから届いた段ボールを降ろし、パレットに積む
- 搬送:倉庫内の通路を自律的に走り、商品を次の工程へ運ぶ
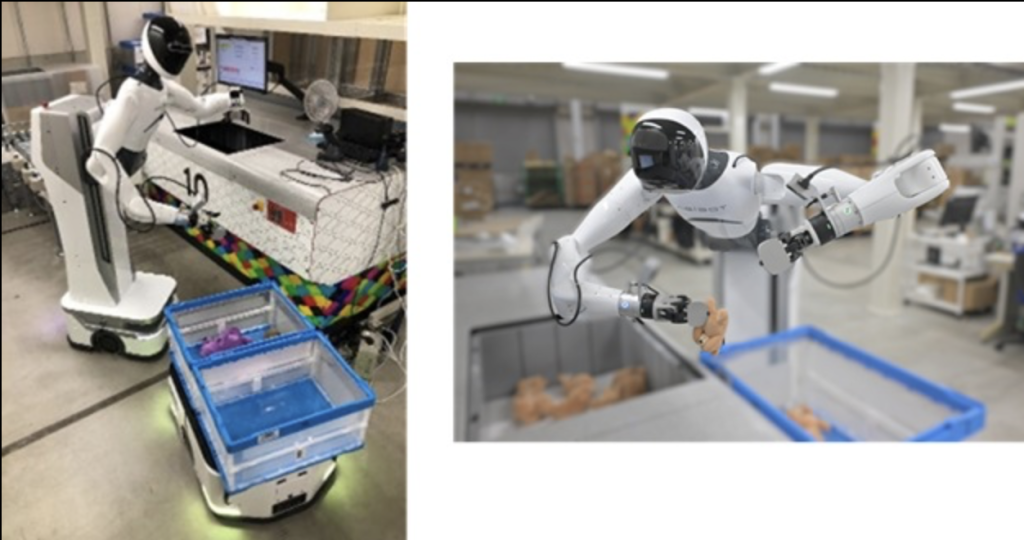
事例:ヒューマノイドと搬送ロボットの連携(山善 × INSOL-HIGH)
引用:「2025国際ロボット展」出展のお知らせ|株式会社山善(共同通信PRワイヤー)
機械商社の山善は、INSOL-HIGHと組んで、人の形をしたロボット(ヒューマノイド)を倉庫や工場に導入する取り組みを進めています。
2025年12月の国際ロボット展では、次のような役割分担で作業する様子を実演しました。
- ヒューマノイド:これまで人が手で行っていた作業を担当する
- 自律搬送ロボット(AMR):ヒューマノイドの作業に合わせて、荷物を次の場所へ運ぶ
倉庫の管理システム:2種類のロボットに指示を出し、作業の流れをつなぐ
ヒューマノイドの強みは、人の形をしているため、人向けにつくられた棚や作業台をそのまま使えることです。
山善もこの点を打ち出しており、大規模な設備改修をせずに、いま人が行っている作業を自動化できるとしています。
ロボットの学習に使うデータを集めるプロジェクトにも参画し、2026年度内のヒューマノイドの社会実装を目指しています。
建設現場での活用と事例
活用法
建設現場は、工事の進み具合によって毎日のように環境が変わるため、従来のロボットの導入が特に難しい現場でした。そこで、以下のような利用方法が進んでいます。
①現場の巡回:現場を見回り、工事の進み具合や危険箇所を確認する
②資材運搬:段差や障害物のある現場で、資材を必要な場所へ運ぶ
③塗装・溶接:職人の動きを学び、仕上げ作業を再現する
事例:現場の巡回と職人技の再現(清水建設)
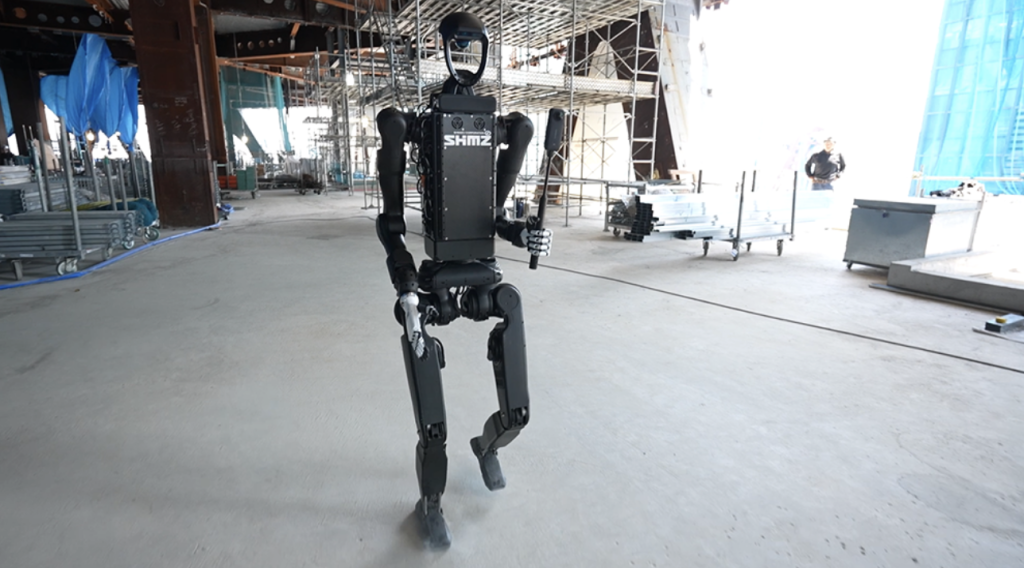
清水建設は2026年7月、建設現場にフィジカルAIを実装するプロジェクトに着手したと発表しました。
東京駅前の常盤橋プロジェクトでは、カメラを持ったヒューマノイドが決められたルートを自律的に歩いて巡回し、撮影した映像をAIが解析して現場巡回の効率化につなげる検証を進めています。
あわせて、人の動きをまねて塗装を学習するロボットアームの実用化も目指しています。
人手不足への対応に加え、職人の動きをロボットに学ばせる取り組みは、2章で触れた技能継承の課題にも通じるものです。
小売店舗での活用と事例
活用法
店舗は商品の種類が多く、時間帯によって状況が大きく変わるため、これまでロボットによる自動化が難しい現場でした。フィジカルAIによって以下のような業務が代替できると言われています。
①品出し:バックヤードから商品を運び、売場の棚に補充する
②棚の見回り:売場を巡回して欠品や陳列の乱れを見つける
③清掃:営業中の店内で、人や商品を避けながら清掃する
事例:コンビニの品出し(セブン-イレブン)
引用:省人化ロボット・アバター接客の実証について|セブン‐イレブン・ジャパン
:セブン‐イレブン・ジャパンとテレイグジスタンス、パートナーシップを締結(PR TIMES)
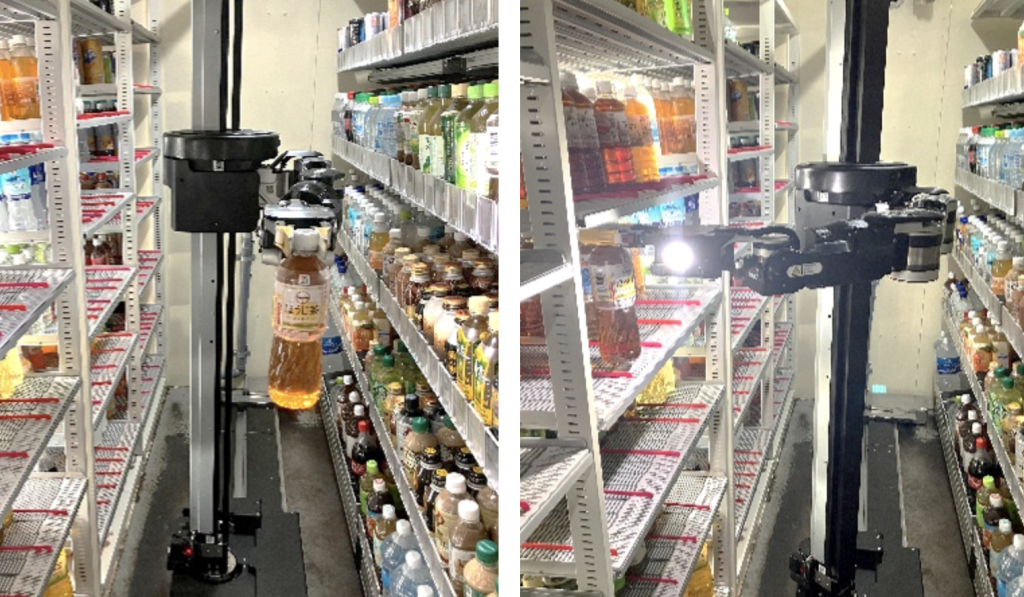
身近なコンビニでも取り組みが始まっています。セブン-イレブンは2025年9月から、東京都荒川区の店舗で、ソフトドリンクや酒売場の品出しをロボットがサポートする実証を行っています。
さらに、テレイグジスタンスと共同で生成AIを活用した店舗向けヒューマノイドの開発を進めており、2029年中の店舗導入を目指しています。
フィジカルAIの活躍の場は、工場の中から、私たちの暮らしのすぐそばまで広がりつつあります。
フィジカルAI導入のポイントと課題
フィジカルAIは大きな可能性を持つ一方で、まだ発展途上の技術です。
導入を検討する際に押さえておきたい点を整理します。
導入前に検討すべきこと
目的をはっきりさせる
人手が足りない作業、危険な作業、技能継承が急がれる作業など、まず自社の課題を洗い出し、導入する作業を絞り込みます。
現場で代替したい業務を洗い出す
ロボット界隈では昨今様々なロボットが新しくリリースされています。
非常に種類も多くなっており、得意なことも異なるため、どのロボットを選べばよいか悩むと思います。
リッチな機能を求めるとロボットが高くなってしまうので、どのような業務を代替したいのか、を明確にすることが重要です。
また、ロボット本体に加え、システム連携やデータの準備、保守にも費用がかかります。品質の安定や事故リスクの低下など、数字にしにくい効果も含めて判断しましょう。
安全性とデータ整備の課題
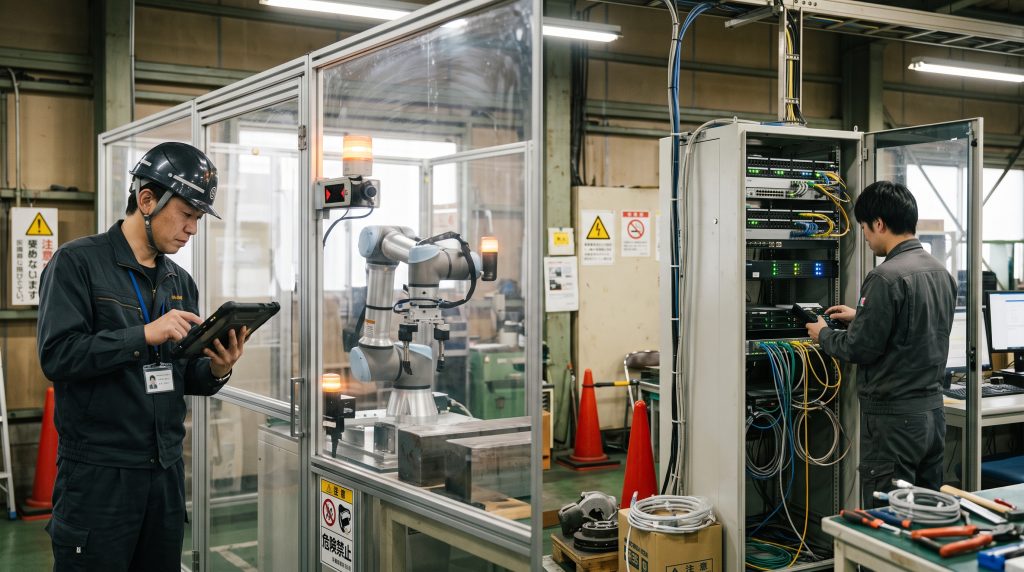
人の近くでロボットが自ら判断して動く以上、想定外の動きをしたときに止める仕組みなど、安全の確保は欠かせません。
また、1章で触れたように、フィジカルAIの精度は学習データに左右されます。
現場のデータをどう集め、管理するかは、導入前から準備しておきたいポイントです。
いずれにしても、いきなり現場全体に導入するのではなく、まずは一つの作業で小さく試し、効果を確かめながら広げていくのが現実的です。
作業のデジタル化やデータの蓄積といったこれまでのDXの積み重ねが、そのままフィジカルAIを活かす土台になります。
現場のデータを手軽に集める方法の一つとして、3Dスキャンもおすすめです。
参考はこちら:スマホ・タブレットの3Dスキャンアプリ解説
フィジカルAI導入・活用のご相談はForgersへ
私たちForgersは、フィジカルAIの導入支援をしています。
NTTドコモ、アイシン、ニトリ、NTT東日本などのXR開発や、大手メーカーの「フィジカルAI導入」「工場のデジタルツイン化」支援などの実績があります。
「フィジカルAIを実現するために何から着手すればよいか分からない」「自社に合うフィジカルAI活用方法を相談したい」という方は、ぜひこちらからお気軽にお問い合わせください。
フィジカルAIの最前線と今後の展望
フィジカルAIの実用化はどこまで進んでいるのか
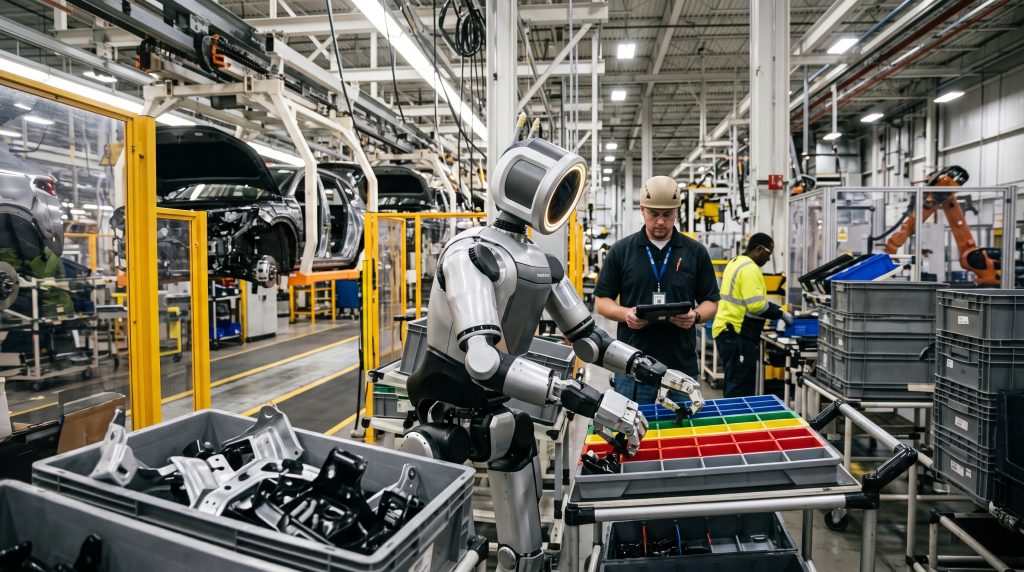
3章で紹介したように、フィジカルAIの多くはまだ実証の段階にあります。ただ、その実証はすでに研究室を出て、実際の現場で進められています。
海外では、ヒューマノイドを工場に本格導入する計画も動き出しています。韓国のヒュンダイは2026年1月のCESで、傘下のボストン・ダイナミクスが開発するヒューマノイド「Atlas」を、2028年までに米国ジョージア州の自動車工場に導入すると発表しました。
まずは部品をそろえて並べる作業から始め、検証を重ねながら担当する工程を広げていく計画です。
日本でも動きがあります。国土交通省は2026年9月に「建設分野におけるフィジカルAI戦略」の中間とりまとめを公表しました。
業界の垣根を越えた連携
最近の大きな流れが、企業の垣根を越えた協業です。
2026年7月には、富士通がファナック、安川電機、川崎重工業の3社と、NVIDIAの技術を取り入れたフィジカルAIの事業検討を始めると発表しました。
普段は競合するロボットメーカーが手を組み、ロボットや設備同士が連携しやすくなる共通の基盤をつくり、オープンに提供していく計画です。
応用先には、工場だけでなく、小売・物流での搬送や、病院での薬品の搬送なども挙げられています。
今後の展望
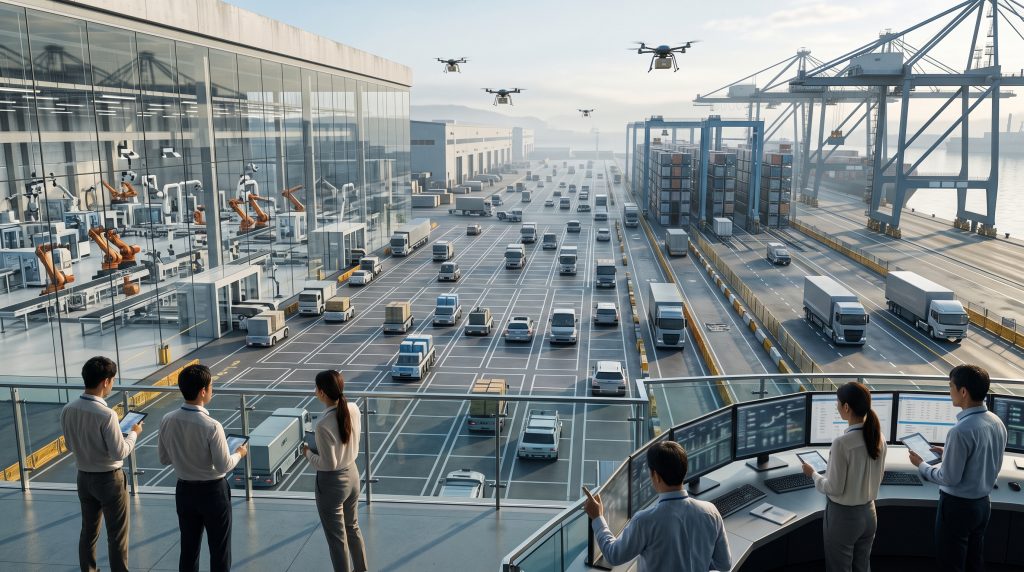
これからのフィジカルAIは、一台のロボットが賢くなるだけでなく、さまざまなロボットや設備がつながり、現場全体として動く方向へ進んでいくと考えられます。
技術はまだ発展途上ですが、だからこそ今のうちに自社の課題を整理し、データをためておいた企業が、実用化の波が来たときに一歩先を行けるはずです。
参考URL:Hyundai Motor Group、CES 2026で人間中心のロボティクス時代を切り拓くAI ロボティクス戦略を発表|ヒョンデ
:建設分野におけるフィジカルAI戦略(中間とりまとめ)|国土交通省
:富士通が、ファナック、安川電機、川崎重工業の各社と、NVIDIAの技術を取り 入れたフィジカルAIの社会実装に向けた事業検討を開始|富士通
まとめ
フィジカルAIは、AIが現実世界を認識し、判断して、ロボットや機械を動かす技術です。
生成AIの「考える力」とロボットの「動く力」を組み合わせることで、これまで人に頼るしかなかった作業にも自動化の可能性が広がっています。
技術はまだ発展途上ですが、企業の垣根を越えた連携も進み、実用化に向けた動きは加速しています。
まずは自社の現場のどこに課題があるのかを見直すところから、フィジカルAIとの付き合い方を考えてみてはいかがでしょうか。